Дроны Skydio всегда казались немного волшебными. Исследования в MIT, ранние прототипы, а потом и самый продвинутый потребительский дрон из всех, что я видел, — компания много лет делала по-настоящему крутые вещи. Увы, для потребителей она их больше не делает: теперь Skydio занимается платформами для общественной безопасности, инспекций и других задач, которые лично меня в лучшем случае не касаются.
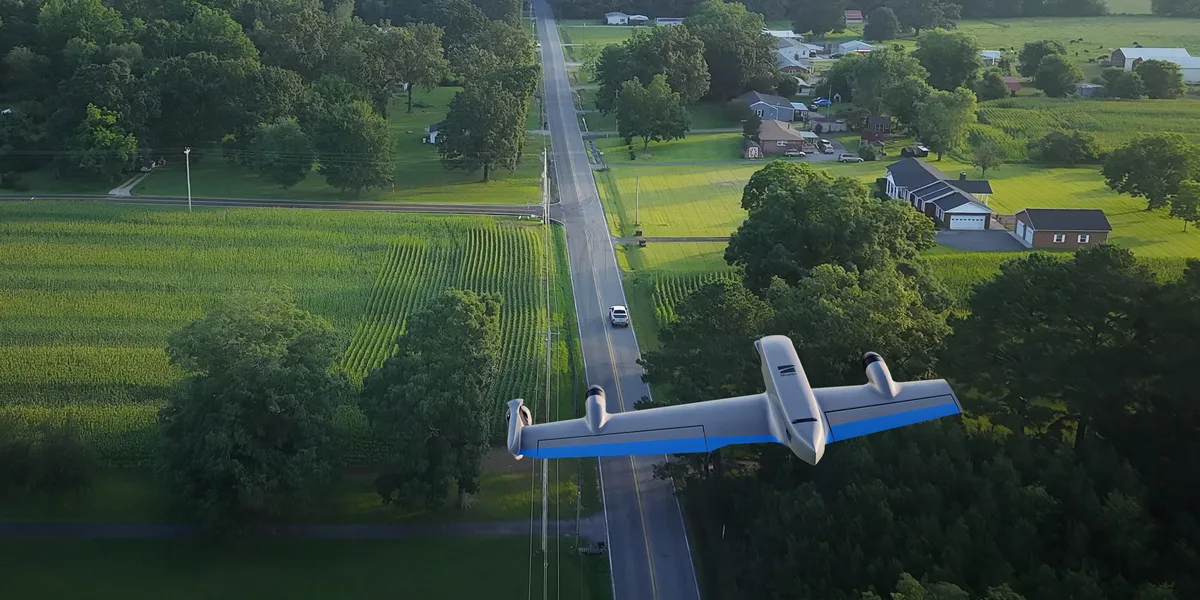
И всё же новый дрон заслуживает внимания — хотя бы потому, что он очень странный. F10 Lightrunner — это аппарат с камерой и фиксированным крылом, рассчитанный на автономный запуск и скоростной полёт. Выглядит он настолько перекошенным, что диву даёшься: как эта штука вообще держится в воздухе?
Зачем нужна асимметрия
Если начать искать другие примеры асимметричных летательных аппаратов, можно уйти далеко. В 1990-х легендарный авиаконструктор Burt Rutan и его Scaled Composites построили несколько откровенно странных самолётов, включая Model 202 Boomerang. Но самый известный асимметричный аппарат — Blohm & Voss BV 141, разведчик времён Второй мировой: двигатель посередине, а кабина экипажа вынесена вправо, на крыло. Такая компоновка давала экипажу максимальный обзор: в обычном одномоторном самолёте он сидит прямо за мотором и вперёд почти ничего не видит.
Почти 90 лет спустя после BV 141, то есть со времён Второй мировой, Skydio F10 применяет ту же логику к разведывательным дронам с фиксированным крылом — они обычно облетают цель по кругу, следя за ней.
«На малых высотах в поворотах камера постоянно перекрывается крылом или хвостом, — объясняет Andrew Goessling, директор по инженерии в Skydio. — Мы разбирали много таких сценариев, и один инженер просто выпалил: „А что если вынести камеру на законцовку крыла?“ С этого всё и началось. Если вы поворачиваете только влево, куча проблем просто исчезает».
Понятно, камера на законцовке создаёт новые проблемы — хотя бы потому, что машина больше не сбалансирована. Камера довольно тяжёлая относительно общей массы дрона, а из-за её габаритов растёт сопротивление. Почему бы просто не уравновесить камеру противовесом на другом крыле — аккумулятором, например? Потому что это непрактично — станет только хуже.
«Камера даёт существенную часть общего сопротивления аппарата. Если повесить что-то ещё на другое крыло, время полёта сократится почти вдвое», — говорит Goessling.
Поэтому у F10 удлинили именно крыло с камерой, чтобы дать больше подъёмной силы на этой стороне, а двигатели переставили асимметрично: тягу расставили так, чтобы уравновесить добавленное сопротивление.
Goessling напоминает, что в асимметричной схеме нет ничего изначально плохого. Она просто усложняет жизнь инженерам — или делает её интереснее, смотря с какой стороны смотреть. «Задач было две: придумать оптимальную конструкцию аппарата с камерой на законцовке и понять, как всем этим управлять».
В любом летающем крыле важны три вещи: распределение массы, распределение тяги между двигателями и аэродинамика, которая зависит от формы и расположения крыльев. Когда требования к F10 сложились — камера на законцовке, два двигателя для управляемого зависания при взлёте и посадке, высокая максимальная скорость и долгий полёт, — инженеры прогнали варианты через моделирование и оптимизацию.
Маневрирование с MegaDock
Отдельная задача — научить F10 взлетать и садиться с помощью роботизированной руки. Для этого есть система хранения, зарядки и развёртывания MegaDock: она автономно выпускает, принимает и заряжает до пяти дронов, выхватывая их из воздуха.
Для летающего крыла без хвостовых управляющих поверхностей (подвижных частей крыла, которыми аппарат маневрирует) перейти из зависания в поступательный полёт и обратно — трюк не из простых. F10 проделывает это сам, на model predictive control — управлении на основе детальной физической модели робота. Единая политика управления ведёт машину по всей лётной огибающей: от зависания на месте до 161 км/ч (100 mph). Никаких отдельных «режимов зависания» и «режимов полёта» нет: планировщик просто говорит дрону, где ему нужно оказаться, а тот сам решает, как туда попасть.
На практике один MegaDock обслуживает до пяти F10: три дрона работают, два заряжаются. Система полностью автономна, люди нужны только для удалённого наблюдения — связь идёт через два сотовых модема 5G. Максимальное время полёта — 2 часа, а камеры для обхода препятствий у F10 такие же волшебные, как у квадрокоптеров Skydio. Если что-то пойдёт совсем не так, в задней части раскроется встроенный парашют и опустит аппарат на землю достаточно мягко, чтобы можно было безопасно летать над людьми.
Goessling первым признаёт: Lightrunner — конструкция нетрадиционная. Но он гордится тем, что вместе с командой нашёл коммерчески рабочее решение проблемы перекрытия обзора, которая есть у других дронов с фиксированным крылом.
«Выглядит странно, и менее технические подразделения компании оказывали некоторое сопротивление, — говорит он. — Если бы существовали менее безумные способы, мы бы ими воспользовались. Но у нас есть данные. Под каждым решением есть причины. И результат в итоге стоил того».
Evan Ackerman — старший редактор в IEEE Spectrum. С 2007 года он написал множество статей о робототехнике и технологиях. У него есть степень по марсианской геологии, и он отлично играет на волынке.