Video Friday — это еженедельная подборка классных робототехнических видео от наших друзей из IEEE Spectrum Robotics. Заодно публикуем календарь событий на ближайшие месяцы — присылайте свои, добавим.
CoRL 2026: 9 — 12 ноября 2026, Остин
Humanoids 2026: 6 — 9 декабря 2026, Санта-Клара, Калифорния
А теперь — к видео!
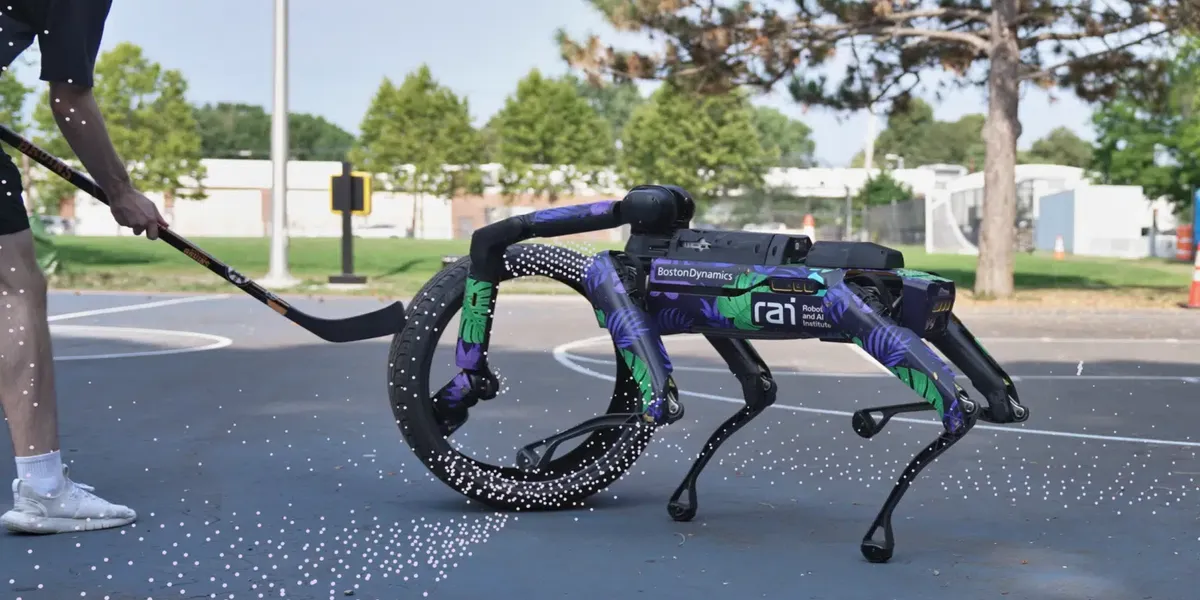
RAI показывает манипуляцию всем телом — первоклассно. Правда, не до конца понятно, участвует ли там торс напрямую: люди так постоянно таскают тяжёлые и неудобные предметы.
«Всё, что отображается как пятно на карте глубины, может быть принято за шину — будь то проходящий человек или посторонний предмет на полу. В нескольких прогонах робот оставил шину и направился к чему-то другому».
Это «что-то другое» звучит подозрительно расплывчато, вам не кажется?
Мы представляем ориентированную на контакт структуру обучения для универсальной мобильности гуманоидов в сложных и неструктурированных средах. Наш подход соединяет имитацию движения и обучение с подкреплением: данные о движении человека служат обучающим приором, а робот при этом автономно адаптируется к ранее невиданным ландшафтам.
[ ETH Zurich Robotic Systems Lab ]
Вы буквально слышали, как я говорил это тысячу раз: единственное, что могло бы сделать Reachy Mini лучше, — это несколько колёс и целая куча модных шляп.
Но, конечно, колёса я мог бы порекомендовать только при одном условии — если Reachy Mini сможет полностью разгромить Microduck в гонке.
[ Pollen Robotics ]
Luxonis выпускает OAK 4 FFC — компьютер зрения размером 70 × 53 мм. Он позволяет создателям гуманоидов и дронов ставить до пяти камер туда, где роботу это нужно. Плата сама выполняет синхронизацию, стереоглубину и ИИ (artificial intelligence, искусственный интеллект), а калибруется по сцене, а не по шахматной доске.
[ Luxonis ]
Спасибо, Carson!
Скоро: Mini Pupper 4!
[ MangDang ]
HX Friends исследует различные конструкции роботизированных рук на базе DYNAMIXEL — от одного шарнирного пальца и захвата до трёх-, четырёх- и пятипалых рук. В видео есть демонстрации движений по всей линейке и VR-телеуправление многопалыми руками.
[ Robotis ]
Спасибо, Hyunwoo!
monkeyBot 2.0 от bluZenit — это инновационная роботизированная платформа для навигации по сложным промышленным трубопроводным системам. Вдохновлённый природой, monkeyBot 2.0 использует уникальный механизм захвата и лазания, чтобы перемещаться по вертикальным и горизонтальным трубам, проходить изгибы и добираться до сложных мест внутри промышленных объектов.
[ bluZenit ]
Спасибо, Trevor!
Я понимаю, что для обучения роботов выполнять задачи нужна какая-то повторяемая базовая линия или что-то в этом роде. Но я был бы гораздо больше впечатлён любым уборочным роботом, если бы он хоть раз убрал что-то по-настоящему грязное.
[ Generalist ]
Называть это «роботизированной» рукой на данном этапе, пожалуй, преждевременно. Но это именно та технология, которая нам понадобится для развёртываемых роботов — податливых и безопасных.
[ BruBotics Human Robotics Research Center ]
Robotiq ведь и правда OG промышленной манипуляции, верно?
И у них есть новый захват с тактильным сенсингом.
[ Robotiq ]
Представляем ANYmal X — наименее вероятный взорваться четвероногий робот, доступный сейчас для покупки.
[ ANYbotics ]
Для тех из нас, кто предпочитает играть в теннис в одиночку.
[ LimX Dynamics ]
В живописном районе реки Юлун в Гуанси, Китай, четвероногий робот Lite3 от DEEPRobotics и колёсно-ногий робот LYNX M20 работают вместе в ряде реальных туристических сценариев.
[ DEEPRobotics ]
В апреле 2025 года команда MAVLab из TU Delft участвовала в A2RL Drone Racing Championship в Абу-Даби. Их ИИ-алгоритм MonoRace выиграл ИИ Grand Challenge, а затем победил трёх человеческих чемпионов FPV. Дрон использует только одну бортовую камеру и IMU (inertial measurement unit, инерциальный измерительный блок) для оценки состояния. Бортовая нейронная сеть отображает оценённое состояние напрямую в команды двигателей.
[ MonoRace via Science Robotics ]
Видео от Starship стоит посмотреть в основном из-за b-roll их ранних прототипов.
[ Starship ]
Познакомьтесь с SAWbot — биоинспирированным амфибийным роботом, который плавает с помощью непрерывного волнообразного движения, приводимого в действие одним двигателем. SAWbot — один из самых энергоэффективных плавающих роботов, о которых сообщалось сейчас. Он может плавать, ползать по земле и переходить между водой и землёй, создавая минимальное disturbance для водной жизни.
[ Paper via IEEE Robotics and Automation ]
Если вы пропустили IROS в этом году, множество докладов теперь доступны онлайн, и вот пара хороших.
[ IROS 2026 ]
Evan Ackerman — старший редактор в IEEE Spectrum. С 2007 года он написал более 6000 статей о робототехнике и технологиях. У него есть степень по марсианской геологии, и он отлично играет на волынке.